安定した読出し
継続的な信号品質と課題成績を基に、再検証できる経時評価を設計します。
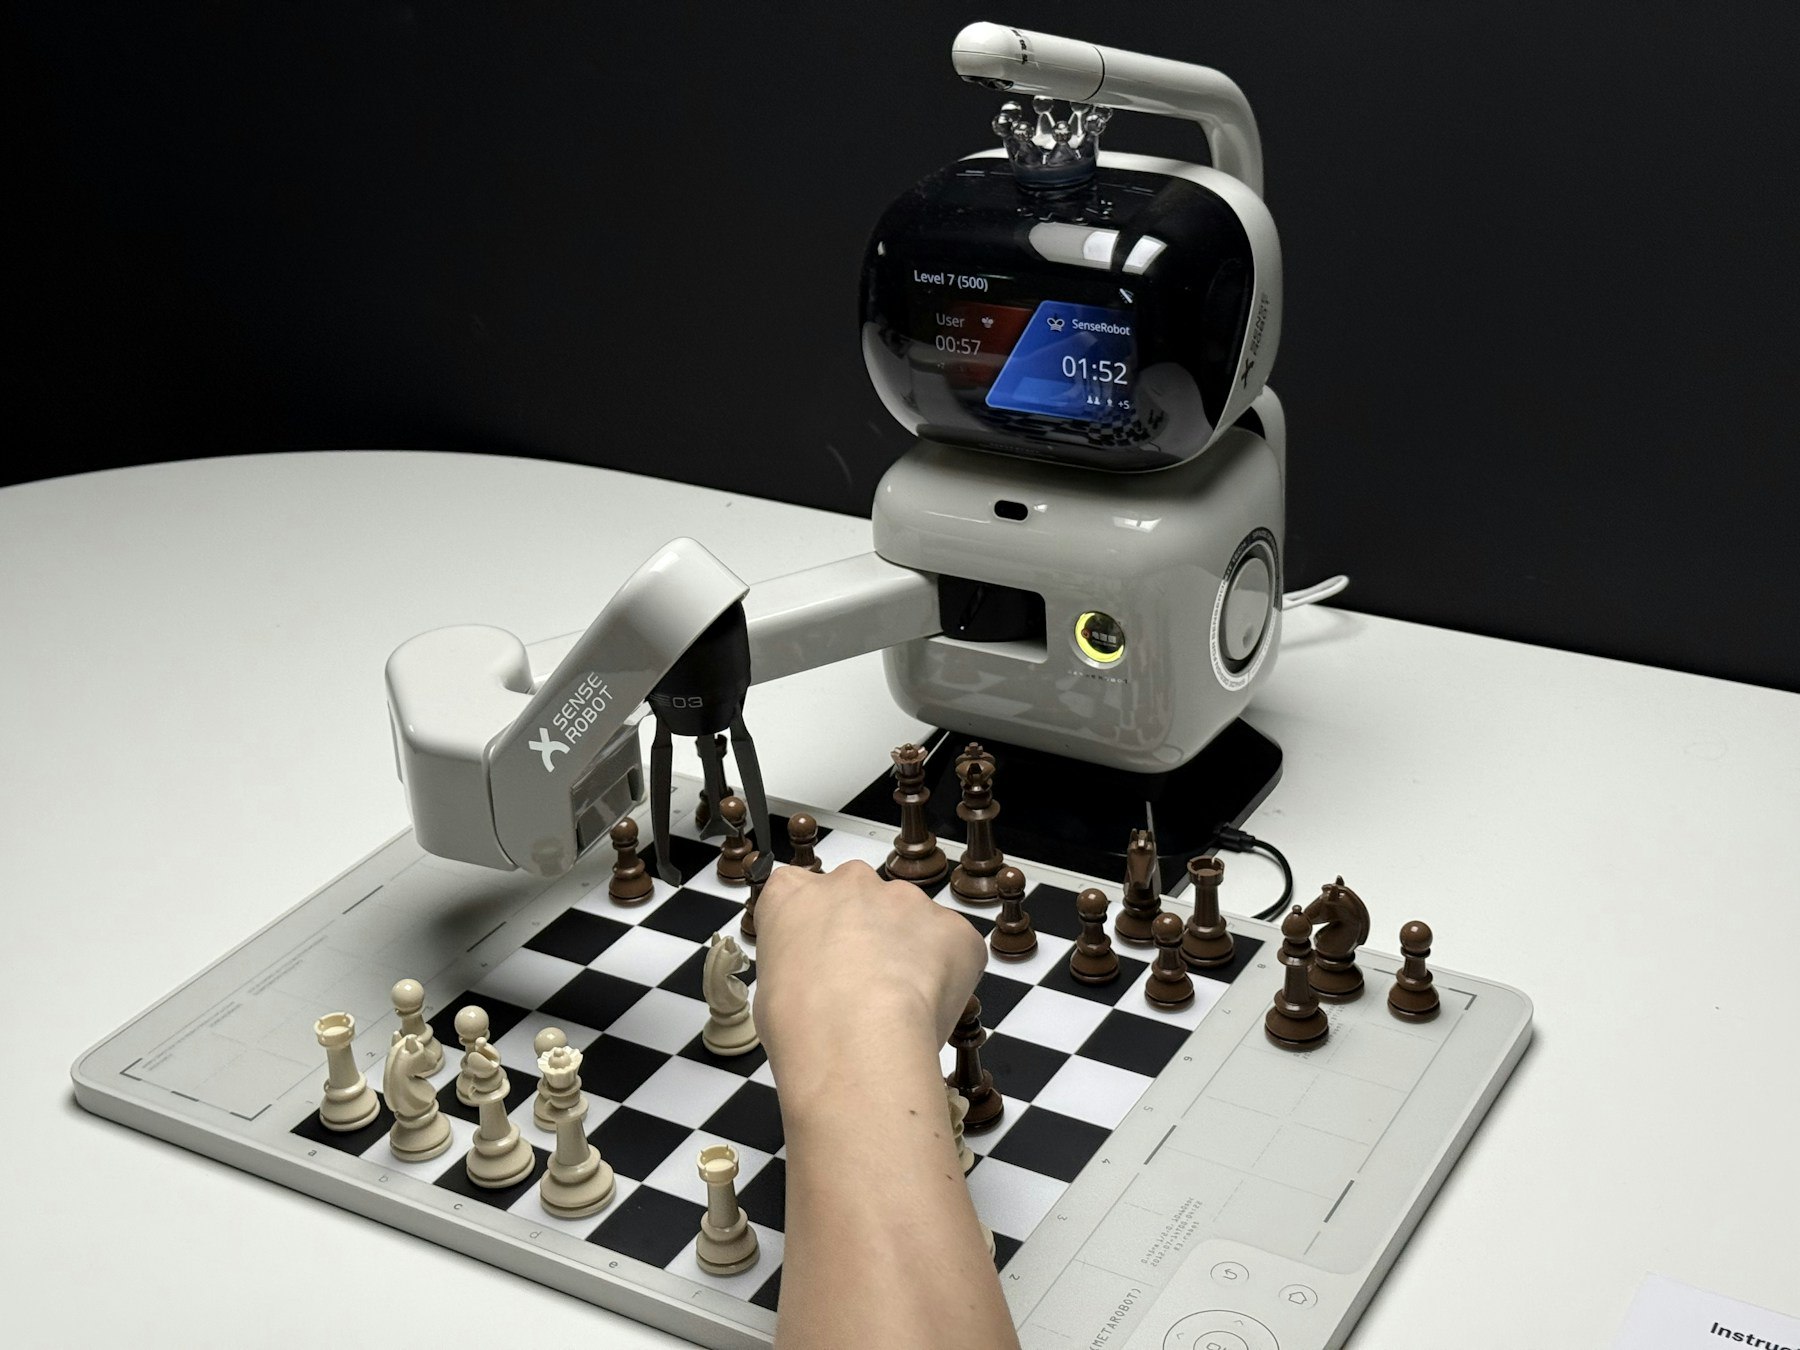 第三者写真の参考 · © Amos K
課題・使用者・評価基準を明確にして、技術を研究やインタラクションへどう導入するかを定義します。以下は応用計画と研究の方向性です。
大学、研究機関、病院の研究チーム、産業研究開発機関の研究場面に向け、システム、ソフトウェア、個別の解読、共同検証を計画しています。
初期段階では運動意図の解読と機器制御を中心に、出力をコンピュータ、研究用アクチュエータ、デジタル環境へどうつなぐかを探ります。
計画では、動作権限・確認・一時停止・取消しをインタラクションの手順に含めます。写真は公開されたロボットアームとの交流場面で、脳制御やDuoseraの実演ではありません。
インタラクションの考察を読む ↗課題、収集、データ品質、モデル、運用記録をつなぎ、結果がどのバージョン・条件に由来するか追跡できるようにする計画です。
データ分割、品質ラベル、個別較正、日間ドリフト、ロールバック手順を研究上の重点としています。
MindOSを知る ↗安定した読出しを基に、制御された感覚フィードバック、デジタル身体性、より豊かな許諾型の協働を段階的に研究します。
継続的な信号品質と課題成績を基に、再検証できる経時評価を設計します。
安全性の範囲、識別可能性、課題上の利点をそれぞれ研究し、独立した検証方法を設けます。
外部機器やデジタル環境とのインタラクションを探り、自律性と制御可能性を重視します。